
Perkembangan teknologi robotika dan kecerdasan buatan (Artificial Intelligence/AI) semakin banyak digunakan dalam bidang kesehatan. Salah satu penerapannya adalah robot manipulator tangan yang dapat membantu penyandang disabilitas, terutama mereka yang mengalami amputasi atau keterbatasan fungsi tangan.
Penelitian oleh Ii Munadhif dan Indan Pradhipta dari Program Studi Teknik Otomasi, Politeknik Perkapalan Negeri Surabaya, yang diterbitkan dalam Rekayasa: Journal of Science and Technology tahun 2021, membandingkan dua metode kecerdasan buatan, yaitu Neural Network Backpropagation (NNB) dan Extreme Learning Machine (ELM). Kedua metode tersebut digunakan untuk mengenali sinyal otot dan mengendalikan gerakan jari pada robot manipulator.
Robot Manipulator untuk Membantu Penyandang Disabilitas
Robot manipulator tangan dikembangkan untuk membantu pengguna melakukan aktivitas sederhana, seperti mengambil dan meletakkan benda. Sistem ini memanfaatkan aktivitas otot lengan sebagai sumber perintah untuk menggerakkan jari robot.
Untuk membaca aktivitas otot, penelitian menggunakan sensor Electromyography (EMG) MyoWare. Sensor tersebut dipasang pada lengan untuk mendeteksi perubahan sinyal listrik ketika otot mengalami kontraksi dan relaksasi.
Selain itu, penggunaan sensor EMG tidak membutuhkan operasi karena sensor dipasang pada permukaan tubuh. Sinyal yang diperoleh kemudian diproses oleh mikrokontroler untuk menentukan gerakan jari robot.
Cara Kerja Sistem Robot Manipulator
Sistem yang dikembangkan terdiri dari beberapa komponen utama, yaitu:
- Sensor EMG MyoWare.
- Mikrokontroler ESP32.
- Metode klasifikasi kecerdasan buatan.
- Lima motor servo.
- Sumber daya baterai.
- Mekanisme jari robot.
Dua sensor MyoWare dipasang pada lengan untuk menangkap aktivitas otot. Selanjutnya, sinyal dari sensor diubah menjadi data digital melalui ADC (Analog to Digital Converter) pada ESP32.
Data tersebut kemudian diklasifikasikan menggunakan Neural Network Backpropagation atau Extreme Learning Machine. Hasil klasifikasi selanjutnya digunakan sebagai perintah untuk lima motor servo yang masing-masing menggerakkan satu jari.
Dengan demikian, aktivitas otot pada lengan dapat diterjemahkan menjadi gerakan pada jari robot.
Desain dan Mekanisme Tangan Robot
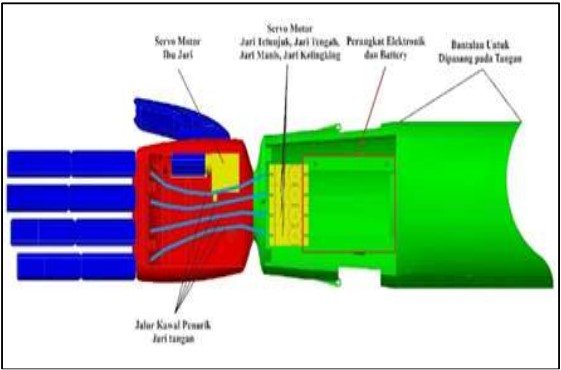
Selain sistem elektronik dan kecerdasan buatan, penelitian ini juga mengembangkan bagian mekanik robot. Model tangan awal dibuat menggunakan AutoCAD, kemudian dikembangkan menjadi model tiga dimensi menggunakan SolidWorks.
Setelah desain selesai, komponen robot dibuat menggunakan teknologi 3D printing. Bentuk robot dirancang menyerupai tangan manusia agar pergerakan jari dapat dilakukan dengan lebih sesuai.
Pada bagian jari terdapat tali yang terhubung dengan motor servo. Ketika motor bekerja, tali akan menarik ruas jari sehingga jari menekuk. Sementara itu, pegas kecil membantu mengembalikan posisi jari agar kembali lurus ketika motor tidak aktif.
Hasil pengujian menunjukkan bahwa setiap jari membutuhkan waktu sekitar 0,5 detik untuk menekuk.
Neural Network Backpropagation
Neural Network Backpropagation (NNB) merupakan metode jaringan saraf tiruan yang melakukan pembelajaran melalui proses maju dan mundur.
Pertama, data masukan diproses hingga menghasilkan keluaran. Jika hasil tersebut belum sesuai dengan target, sistem menghitung kesalahan. Selanjutnya, nilai bobot dan bias diperbarui melalui proses back propagation.
Proses tersebut dilakukan berulang kali selama pelatihan hingga diperoleh model yang mampu mengenali pola sinyal dengan lebih baik.
Dalam penelitian ini, Neural Network Backpropagation digunakan untuk mengenali pola sinyal otot dan menentukan gerakan motor servo.
Extreme Learning Machine
Metode kedua yang digunakan adalah Extreme Learning Machine (ELM). Metode ini juga termasuk jaringan saraf tiruan, tetapi memiliki proses pembelajaran yang berbeda dari Backpropagation.
ELM menggunakan hidden layer dengan jumlah neuron yang dapat disesuaikan. Berbeda dengan Backpropagation, proses pembelajaran ELM dilakukan secara forward tanpa proses propagasi balik.
Selanjutnya, peneliti menggunakan perangkat lunak MATLAB untuk melakukan pelatihan ELM dan memperoleh model klasifikasi dengan tingkat kesalahan yang rendah.
Hasil Pengujian Sensor EMG
Hasil pengujian menunjukkan bahwa sensor EMG MyoWare mampu mendeteksi perbedaan aktivitas otot pada berbagai gerakan jari.
Ketika otot berada dalam kondisi relaksasi, sinyal yang dihasilkan cenderung lebih rendah. Sebaliknya, ketika otot berkontraksi, nilai sinyal menjadi lebih tinggi.
Gerakan kombinasi ibu jari dan jari telunjuk untuk mensimulasikan gerakan memegang benda menghasilkan nilai sinyal yang relatif paling besar dibandingkan beberapa gerakan lainnya.
Selanjutnya, data dari kedua sensor digunakan sebagai masukan untuk proses klasifikasi menggunakan Neural Network Backpropagation dan Extreme Learning Machine.
Hasil Pengujian Motor Servo
Robot manipulator menggunakan lima motor servo untuk menggerakkan lima jari. Motor tersebut dikendalikan oleh ESP32 berdasarkan hasil klasifikasi sinyal otot.
Dalam pengujian, nilai counter untuk putaran searah jarum jam (clockwise/CW) adalah 900, sedangkan putaran berlawanan arah jarum jam (counter-clockwise/CCW) adalah 500.
Nilai stop pada setiap servo juga berbeda. Jari telunjuk memiliki nilai 90, jari tengah 89, jari manis 112, dan jari kelingking 92.
Hasil tersebut menunjukkan bahwa sistem mekanik dapat menerjemahkan perintah dari mikrokontroler menjadi gerakan jari robot.
Perbandingan NNB dan ELM
Untuk mengetahui metode yang memberikan hasil lebih baik, kedua metode diuji menggunakan 75 data pengujian.
Neural Network Backpropagation berhasil mengklasifikasikan 49 data dengan benar. Dengan demikian, tingkat keberhasilannya mencapai 65,3%.
Sementara itu, Extreme Learning Machine berhasil mengklasifikasikan 59 data dengan benar dari 75 data pengujian. Tingkat keberhasilannya mencapai 78,7%.
| Metode | Data Uji | Data Benar | Akurasi |
|---|---|---|---|
| Neural Network Backpropagation | 75 | 49 | 65,3% |
| Extreme Learning Machine | 75 | 59 | 78,7% |
Berdasarkan hasil tersebut, Extreme Learning Machine memiliki akurasi lebih tinggi dibandingkan Neural Network Backpropagation pada penelitian ini.
Potensi Teknologi Robot Tangan Prostetik
Penelitian ini menunjukkan bahwa kombinasi sensor EMG, kecerdasan buatan, ESP32, motor servo, dan 3D printing dapat digunakan untuk mengembangkan robot manipulator tangan.
Teknologi tersebut memiliki potensi sebagai alat bantu bagi penyandang disabilitas karena perintah gerakan dapat diperoleh dari aktivitas otot pengguna.
Selain itu, penggunaan teknologi kecerdasan buatan memungkinkan sistem mengenali pola sinyal otot dan mengubahnya menjadi perintah gerakan secara otomatis.
Namun, penelitian ini masih merupakan tahap pengembangan dan pengujian. Oleh karena itu, diperlukan penelitian lebih lanjut untuk meningkatkan akurasi, kecepatan respons, kenyamanan penggunaan, serta kemampuan robot dalam melakukan berbagai aktivitas sehari-hari.
=====
Amanahkan kebutuhan Kaki Palsu / Kaki Tiruan / Prostesis Bapak Ibu pada Profesional Ortotis Prostetis yang Memiliki Surat Ijin Praktik (SIPOP) maupun Surat Ijin Kerja (SIKOP).
Sesuai dengan PERMENKES NO 22 TAHUN 2013.
Dengan memiliki SIPOP atau SIKOP, berarti Profesional tersebut benar benar berkompeten dan berwenang karena :
1. Telah menempuh pendidikan formal Ortotik Prostetik D3 maupun Sarjana Terapan.
2. Lolos Uji Kompetensi.
3. Terdaftar secara resmi sebagai Tenaga Kesehatan Republik Indonesia dibuktikan dengan kepemilikan STR.
4. Memiliki tempat praktik maupun tempat kerja untuk melayani Bapak Ibu secara Profesional
Kami siap melayani secara Profesional.
SIPOP : 010/SIPOP/33.11/XI/2017
Konsultasi gratis : 081327721518