
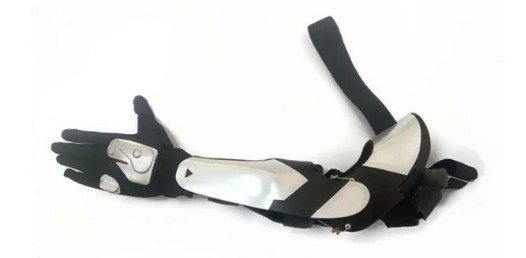
Kehilangan tangan akibat amputasi dapat memengaruhi kemampuan seseorang dalam melakukan aktivitas sehari-hari. Selain itu, kondisi tersebut juga dapat berdampak pada kesehatan psikologis dan tingkat kemandirian pengguna.
Karena itu, teknologi lengan prostetik bionik terus dikembangkan. Salah satu pendekatan yang digunakan adalah memanfaatkan sinyal Electromyography (EMG) dari aktivitas otot untuk mengendalikan gerakan tangan prostetik.
Penelitian dari Universitas Brawijaya mengembangkan sistem lengan prostetik bionik berbasis Wearable Electromyography Armband Sensor. Sistem ini menggunakan sensor Oymotion gForce200 dan metode Convolutional Neural Network (CNN) untuk mengenali gerakan tangan secara real-time.
Latar Belakang Pengembangan Lengan Prostetik
Lengan prostetik bionik dirancang untuk membantu menggantikan fungsi tangan yang hilang. Dengan teknologi tersebut, pengguna dapat melakukan berbagai gerakan, seperti membuka tangan, menggenggam, dan memegang benda kecil.
Namun, pengembangan lengan prostetik masih menghadapi beberapa kendala. Salah satunya adalah biaya yang relatif tinggi. Selain itu, sistem berbasis sensor berkabel dapat membatasi kenyamanan dan mobilitas pengguna.
Penelitian sebelumnya menggunakan sensor Myoware V2 untuk mengendalikan lengan prostetik. Akan tetapi, pembacaan sinyal masih dipengaruhi oleh noise dan waktu responsnya belum optimal.
Oleh sebab itu, penelitian ini menggunakan sensor EMG berbentuk gelang yang dapat digunakan secara nirkabel. Selanjutnya, sinyal tersebut diklasifikasikan menggunakan CNN agar sistem dapat mengenali lebih banyak jenis gerakan.
Cara Kerja Sistem Prostetik Bionik
Secara umum, sistem terdiri dari tiga tahap, yaitu input, proses, dan output.
Pertama, sensor Oymotion gForce200 dipasang pada bagian lengan bawah dekat siku. Sensor tersebut menangkap sinyal listrik yang muncul akibat kontraksi otot.
Kemudian, sinyal EMG dikirim secara nirkabel melalui modul gForceJoint BLE to UART. Data tersebut diproses oleh mikrokontroler ESP32-S3.
Selanjutnya, sistem melakukan ekstraksi fitur dan klasifikasi menggunakan CNN. Hasil klasifikasi kemudian digunakan untuk mengendalikan lima motor servo.
Dengan proses tersebut, sinyal dari aktivitas otot dapat diterjemahkan menjadi gerakan pada jari-jari lengan prostetik.
Sepuluh Gerakan yang Dikenali
Sistem dirancang untuk mengenali 10 jenis gerakan tangan. Gerakan tersebut meliputi:
- Open, yaitu posisi semua jari terbuka.
- Close, yaitu semua jari mengepal.
- Fine Grip, yaitu gerakan untuk memegang benda kecil.
- Pointer, yaitu posisi telunjuk lurus sementara jari lainnya terlipat.
- Agree, yaitu posisi ibu jari dan telunjuk membentuk lingkaran.
- Two, yaitu telunjuk dan jari tengah terbuka.
- Three, yaitu tiga jari terbuka.
- Four, yaitu empat jari terbuka dengan ibu jari terlipat.
- Pinch, yaitu gerakan mencubit menggunakan ibu jari dan telunjuk.
- Half Close, yaitu posisi jari setengah tertutup untuk memegang benda berukuran lebih besar.
Dengan jumlah gerakan tersebut, sistem dapat memberikan kontrol yang lebih beragam dibandingkan prostetik dengan jumlah gerakan terbatas.
Ekstraksi Sinyal EMG
Sinyal EMG yang diperoleh dari sensor masih berupa data mentah. Karena itu, data perlu diolah terlebih dahulu agar informasi penting di dalamnya dapat digunakan oleh model CNN.
Penelitian ini menggunakan empat fitur utama, yaitu Root Mean Square (RMS), Waveform Length (WL), Mean Absolute Value (MAV), dan Amplitude First Burst (AFB).
RMS digunakan untuk menggambarkan besarnya amplitudo sinyal. Sementara itu, WL menunjukkan perubahan atau fluktuasi sinyal EMG.
Selanjutnya, MAV digunakan untuk mengetahui rata-rata nilai absolut sinyal. Adapun AFB digunakan untuk mendeteksi amplitudo awal yang melewati nilai ambang tertentu.
Dengan menggunakan empat fitur tersebut, sinyal EMG dapat diubah menjadi informasi yang lebih sesuai untuk proses klasifikasi.
Penggunaan Convolutional Neural Network
Setelah proses ekstraksi fitur selesai, data digunakan sebagai masukan untuk model Convolutional Neural Network (CNN).
CNN merupakan metode deep learning yang dapat digunakan untuk mengenali pola pada data. Dalam penelitian ini, CNN digunakan untuk membedakan pola sinyal EMG dari setiap gerakan tangan.
Model terdiri dari beberapa bagian, yaitu Convolution Layer, ReLU, Pooling Layer, dan Fully Connected Layer. Pada bagian akhir, lapisan Softmax digunakan untuk menentukan kelas gerakan dari sinyal yang diterima.
Model dilatih menggunakan 100 epochs dengan learning rate 0,1 dan momentum 0,9. Hasil pelatihan menunjukkan akurasi model CNN sebesar 94,83%.
Pengumpulan Data untuk Pelatihan dan Pengujian
Data EMG dikumpulkan dari beberapa subjek menggunakan sensor Oymotion gForce200. Sensor ditempatkan pada lengan bawah dekat siku agar dapat membaca kontraksi otot dengan baik.
Sebanyak 10 subjek digunakan untuk data pelatihan. Jumlah tersebut terdiri dari 5 laki-laki dan 5 perempuan.
Sementara itu, data pengujian melibatkan 5 subjek, yaitu 2 laki-laki dan 3 perempuan. Setiap subjek melakukan 10 gerakan yang telah ditentukan.
Setiap gerakan direkam selama 3 detik. Hasil perekaman kemudian disimpan dalam format CSV untuk diproses dan digunakan dalam klasifikasi.
Perangkat Keras yang Digunakan
Sistem prostetik menggunakan beberapa komponen utama yang saling terintegrasi. Sensor Oymotion gForce200 berfungsi menangkap sinyal EMG dari otot lengan.
Selanjutnya, ESP32-S3 digunakan sebagai pusat pemrosesan data. Modul Oymotion gForceJoint BLE to UART digunakan untuk mengirim data sensor secara nirkabel.
Pada bagian mekanik, lengan prostetik dibuat menggunakan teknologi 3D printing. Lima motor servo MG996R digunakan untuk menggerakkan ibu jari, telunjuk, jari tengah, jari manis, dan kelingking.
Sistem juga menggunakan empat baterai lithium 18650 dengan tegangan masing-masing 3,7 V yang disusun secara seri. Dengan demikian, total tegangan sumber daya mencapai 14,8 V.
Implementasi Sistem
Pada tahap implementasi, seluruh komponen dirakit menjadi satu sistem prostetik bionik. Sensor EMG dipasang pada lengan pengguna dengan posisi yang stabil.
Kemudian, sinyal yang diterima sensor diproses menggunakan fitur WL, RMS, MAV, dan AFB. Hasil ekstraksi tersebut selanjutnya diberikan kepada model CNN.
Model CNN menggunakan tiga lapisan konvolusi, lapisan fully connected, dan lapisan output Softmax. Data pelatihan dibagi menjadi 80% data latih dan 20% data validasi.
Setelah proses pelatihan selesai, model diekspor dalam format header (.h). Model tersebut kemudian diterapkan pada ESP32-S3 agar dapat digunakan secara real-time.
Hasil Pengujian Sensor
Pengujian sensor dilakukan dengan membandingkan hasil pembacaan sensor dengan rentang tegangan acuan dari 0 hingga 3,3 V.
Hasil pengujian terhadap lima subjek menunjukkan bahwa keluaran sensor berada dalam rentang yang sesuai. Nilai rata-rata pembacaan berada antara 2,19 hingga 2,42 V, dengan nilai maksimum mencapai 3,3 V.
Dengan demikian, sensor Oymotion gForce200 dapat digunakan sebagai input untuk membaca sinyal EMG pada sistem lengan prostetik bionik.
Akurasi Gerakan Lengan Prostetik
Setelah sensor dinyatakan dapat digunakan, pengujian dilanjutkan pada kemampuan sistem dalam mengenali gerakan.
Lima subjek melakukan 10 gerakan tangan yang telah ditentukan. Hasil pengujian menunjukkan bahwa sistem memperoleh akurasi rata-rata sebesar 80%.
Akurasi setiap subjek berada pada kisaran 70% hingga 90%. Subjek pertama, kedua, dan kelima memperoleh akurasi 80%. Sementara itu, subjek ketiga memperoleh 90% dan subjek keempat memperoleh 70%.
Namun, beberapa gerakan masih mengalami kesalahan klasifikasi. Kesalahan terutama terjadi pada gerakan Open dan Two.
Sebagai contoh, gerakan Open pada beberapa pengujian dikenali sebagai Half Close. Selain itu, gerakan Two beberapa kali dikenali sebagai Four. Hal tersebut menunjukkan bahwa karakteristik sinyal EMG setiap gerakan dapat memiliki pola yang mirip.
Kecepatan Respons Sistem
Selain akurasi, penelitian juga menguji waktu komputasi sistem. Pengujian ini bertujuan mengetahui kemampuan sistem dalam merespons perintah secara real-time.
Hasil pengujian menunjukkan waktu komputasi sebesar 64 milidetik untuk setiap gerakan. Nilai tersebut konsisten pada seluruh subjek dan jenis gerakan yang diuji.
Dengan waktu respons tersebut, sistem memiliki kemampuan yang cukup cepat untuk menerjemahkan sinyal EMG menjadi gerakan prostetik secara real-time.
Kelebihan Sistem yang Dikembangkan
Penelitian ini memiliki beberapa keunggulan. Pertama, penggunaan sensor berbentuk gelang membuat sistem lebih praktis dibandingkan sensor EMG berkabel.
Selain itu, CNN mampu mengenali hingga 10 jenis gerakan tangan. Sistem juga memiliki waktu komputasi yang cepat, yaitu 64 milidetik.
Penggunaan ESP32-S3 juga memungkinkan model CNN dijalankan langsung pada mikrokontroler. Dengan demikian, sistem tidak harus bergantung pada komputer untuk melakukan klasifikasi setiap gerakan.
Keterbatasan Sistem
Meskipun memberikan hasil yang cukup baik, sistem masih memiliki beberapa keterbatasan.
Akurasi pengenalan gerakan secara keseluruhan masih berada pada angka 80%. Artinya, beberapa gerakan belum dapat dikenali secara konsisten.
Selain itu, karakteristik sinyal EMG dapat berbeda antara satu orang dan orang lainnya. Posisi sensor, kekuatan kontraksi otot, serta pola sinyal pengguna dapat memengaruhi hasil klasifikasi.
Oleh karena itu, sistem masih membutuhkan pengembangan lebih lanjut agar dapat bekerja secara lebih stabil pada berbagai pengguna.
=====
Amanahkan kebutuhan Kaki Palsu / Kaki Tiruan / Prostesis Bapak Ibu pada Profesional Ortotis Prostetis yang Memiliki Surat Ijin Praktik (SIPOP) maupun Surat Ijin Kerja (SIKOP).
Sesuai dengan PERMENKES NO 22 TAHUN 2013.
Dengan memiliki SIPOP atau SIKOP, berarti Profesional tersebut benar benar berkompeten dan berwenang karena :
1. Telah menempuh pendidikan formal Ortotik Prostetik D3 maupun Sarjana Terapan.
2. Lolos Uji Kompetensi.
3. Terdaftar secara resmi sebagai Tenaga Kesehatan Republik Indonesia dibuktikan dengan kepemilikan STR.
4. Memiliki tempat praktik maupun tempat kerja untuk melayani Bapak Ibu secara Profesional
Kami siap melayani secara Profesional.
SIPOP : 010/SIPOP/33.11/XI/2017
Konsultasi gratis : 081327721518