
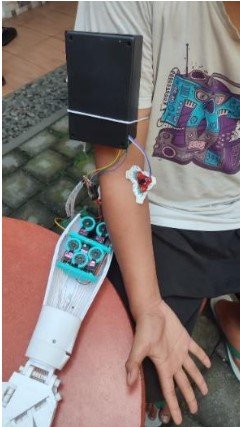
Perkembangan teknologi prostetik terus dilakukan untuk membantu penyandang disabilitas yang kehilangan fungsi anggota tubuh. Salah satunya adalah tangan prostetik bionik yang dapat meniru sebagian gerakan tangan manusia menggunakan sistem elektronik, sensor, dan mekanisme mekanik.
Dalam pengembangannya, salah satu tantangan utama adalah mengenali gerakan pengguna secara akurat dan memberikan respons dengan cepat. Oleh karena itu, sebuah penelitian mengembangkan sistem pengenalan gerakan tangan menggunakan sensor Electromyography (EMG) MyoWare 2.0, Power Spectral Density (PSD), dan algoritma K-Nearest Neighbor (KNN).
Cara Kerja Tangan Prostetik Bionik
Sistem bekerja dengan membaca sinyal listrik yang dihasilkan otot ketika pengguna melakukan gerakan tertentu. Sensor EMG MyoWare 2.0 dipasang pada otot lengan untuk menangkap perubahan sinyal tersebut.
Secara umum, proses kerja sistem berlangsung melalui beberapa tahap:
- Sensor MyoWare 2.0 menangkap sinyal EMG dari aktivitas otot.
- Sinyal disaring untuk mengurangi noise.
- Fast Fourier Transform (FFT) mengubah sinyal dari domain waktu menjadi domain frekuensi.
- Power Spectral Density (PSD) digunakan untuk menganalisis distribusi energi sinyal berdasarkan frekuensi.
- Data PSD diklasifikasikan menggunakan algoritma K-Nearest Neighbor (KNN).
- Hasil klasifikasi dikirim untuk mengendalikan servo.
- Servo menggerakkan jari tangan prostetik sesuai dengan gerakan yang dikenali.
Dengan demikian, aktivitas otot pengguna dapat diterjemahkan menjadi gerakan mekanis pada tangan prostetik.
Delapan Gerakan yang Dapat Dikenali
Sistem dikembangkan untuk mengenali delapan jenis gerakan tangan. Setiap gerakan menghasilkan pola sinyal EMG yang berbeda sehingga dapat digunakan sebagai dasar klasifikasi.
Gerakan tersebut meliputi:
- Sip — empat jari menutup, sedangkan ibu jari terbuka.
- Spiderman — jari manis dan jari tengah menutup, sementara jari lainnya terbuka.
- Genggam — seluruh jari menutup.
- Tengah — hanya jari tengah yang menutup.
- Call — jari membentuk pola gerakan call.
- Oke + Tengah — kombinasi gerakan oke dan tengah.
- Pistol — ibu jari dan telunjuk terbuka, sedangkan tiga jari lainnya menutup.
- Buka — seluruh jari terbuka.
Perbedaan pola sinyal tersebut kemudian diproses oleh sistem untuk menentukan jenis gerakan yang dilakukan.
Komponen Tangan Prostetik Bionik
Beberapa komponen utama yang digunakan dalam sistem ini adalah Arduino Mega 2560, sensor EMG MyoWare 2.0, servo MG996R, breadboard atau PCB, dan baterai.
Arduino Mega 2560 berfungsi sebagai pusat pengendali. Sementara itu, sensor MyoWare 2.0 digunakan untuk membaca aktivitas listrik otot dan servo MG996R mengubah hasil klasifikasi menjadi gerakan mekanis.
Elektroda sensor dipasang pada otot Flexor digitorum superficialis. Ketika otot berkontraksi, terjadi perubahan sinyal listrik yang kemudian dibaca dan diproses oleh mikrokontroler.
Peran PSD dan KNN dalam Pengenalan Gerakan
Power Spectral Density (PSD) digunakan untuk mengetahui distribusi energi sinyal EMG pada berbagai frekuensi. Dengan metode ini, sistem dapat memperoleh karakteristik sinyal yang membantu membedakan satu gerakan dengan gerakan lainnya.
Selanjutnya, hasil ekstraksi fitur tersebut diproses menggunakan K-Nearest Neighbor (KNN). Algoritma KNN bekerja dengan membandingkan data baru dengan data yang telah tersimpan. Setelah itu, sistem menentukan kelas berdasarkan data yang memiliki karakteristik paling dekat.
Kombinasi PSD dan KNN memungkinkan sinyal aktivitas otot digunakan sebagai dasar untuk mengenali gerakan tangan.
Hasil Pengujian Sensor EMG
Pengujian dilakukan terhadap tujuh individu berusia 20–29 tahun. Hasilnya menunjukkan bahwa sensor MyoWare 2.0 mampu membaca sinyal dalam rentang yang sesuai dengan acuan 0–5 V.
Nilai sinyal tertinggi ditemukan pada gerakan genggam, yaitu sebesar 2,42 V. Sementara itu, nilai terendah ditemukan pada gerakan buka, yaitu 0,18 V.
Hasil tersebut menunjukkan bahwa sensor dapat menangkap perubahan aktivitas otot dan digunakan sebagai sumber input untuk sistem pengendalian tangan prostetik.
Akurasi Pengenalan Gerakan
Pengujian kombinasi PSD dan KNN menghasilkan tingkat akurasi yang berbeda pada setiap gerakan.
| Gerakan | Akurasi Rata-Rata |
|---|---|
| Sip | 75% |
| Spiderman | 65% |
| Genggam | 95% |
| Tengah | 55% |
| Call | 70% |
| Oke + Tengah | 55% |
| Pistol | 60% |
| Buka | 95% |
Berdasarkan hasil tersebut, gerakan genggam dan buka memiliki akurasi tertinggi, yaitu 95%. Sebaliknya, gerakan tengah serta oke + tengah memiliki akurasi terendah, yaitu 55%.
Secara keseluruhan, sistem memperoleh rata-rata akurasi sekitar 70%. Artinya, kombinasi PSD dan KNN memiliki potensi untuk digunakan dalam pengenalan gerakan tangan, meskipun masih diperlukan pengembangan lebih lanjut.
Penggunaan Memori Arduino
Selain akurasi, penelitian juga menguji penggunaan memori pada Arduino Mega 2560.
Hasil pengujian menunjukkan:
- SRAM: 640 Bytes
- FLASH: 8.894 Bytes
Penggunaan memori tersebut masih berada dalam kondisi yang aman sehingga tidak mengganggu pengoperasian sistem.
Waktu Respons Sistem
Kecepatan respons menjadi salah satu aspek penting dalam pengembangan tangan prostetik bionik. Hasil pengujian menunjukkan bahwa waktu komputasi setiap gerakan berada pada rentang 3,3–4,3 detik, dengan rata-rata 3,87 detik.
Gerakan Sip menjadi gerakan dengan waktu komputasi tercepat, yaitu 3,3 detik. Sementara itu, gerakan Tengah membutuhkan waktu paling lama, yaitu 4,3 detik.
Dengan demikian, sistem sudah mampu mengenali berbagai gerakan. Namun, waktu respons tersebut masih relatif lambat karena belum dapat memberikan respons secara konsisten dalam waktu kurang dari satu detik.
Kelebihan dan Kekurangan Sistem
Penelitian ini memiliki beberapa kelebihan. Sensor MyoWare 2.0 mampu membaca aktivitas otot, sedangkan PSD dapat memberikan informasi mengenai karakteristik frekuensi sinyal. Selain itu, KNN dapat digunakan untuk membantu mengklasifikasikan pola gerakan.
Penggunaan Arduino Mega 2560 juga memungkinkan sistem dibuat dalam bentuk yang relatif sederhana dan portabel.
Namun, sistem masih memiliki beberapa keterbatasan. Metode PSD cukup sensitif terhadap perubahan frekuensi sinyal dan membutuhkan proses komputasi. Selain itu, akurasi rata-rata sekitar 70% masih perlu ditingkatkan.
Waktu respons rata-rata 3,87 detik juga menjadi tantangan karena tangan prostetik membutuhkan respons yang lebih cepat agar gerakannya terasa alami.
Pengembangan Tangan Prostetik di Masa Depan
Berdasarkan hasil penelitian, pengembangan selanjutnya dapat diarahkan pada peningkatan metode ekstraksi fitur dan penggunaan perangkat dengan kemampuan pemrosesan yang lebih tinggi.
Salah satu alternatif yang dapat digunakan adalah mengganti Arduino Mega dengan Raspberry Pi. Selain itu, sensor MyoWare 2.0 dapat dikembangkan atau dikombinasikan dengan sistem lain, seperti Myo Arm Band, untuk memperoleh data aktivitas otot yang lebih beragam.
Jumlah variasi gerakan juga dapat ditambah. Dengan begitu, tangan prostetik dapat digunakan untuk melakukan lebih banyak aktivitas.
Selain sistem elektronik, desain mekanik juga perlu dioptimalkan agar prototipe menjadi lebih ringkas, efisien, nyaman digunakan, dan tetap terjangkau.
=====
Amanahkan kebutuhan Kaki Palsu / Kaki Tiruan / Prostesis Bapak Ibu pada Profesional Ortotis Prostetis yang Memiliki Surat Ijin Praktik (SIPOP) maupun Surat Ijin Kerja (SIKOP).
Sesuai dengan PERMENKES NO 22 TAHUN 2013.
Dengan memiliki SIPOP atau SIKOP, berarti Profesional tersebut benar benar berkompeten dan berwenang karena :
1. Telah menempuh pendidikan formal Ortotik Prostetik D3 maupun Sarjana Terapan.
2. Lolos Uji Kompetensi.
3. Terdaftar secara resmi sebagai Tenaga Kesehatan Republik Indonesia dibuktikan dengan kepemilikan STR.
4. Memiliki tempat praktik maupun tempat kerja untuk melayani Bapak Ibu secara Profesional
Kami siap melayani secara Profesional.
SIPOP : 010/SIPOP/33.11/XI/2017
Konsultasi gratis : 081327721518