
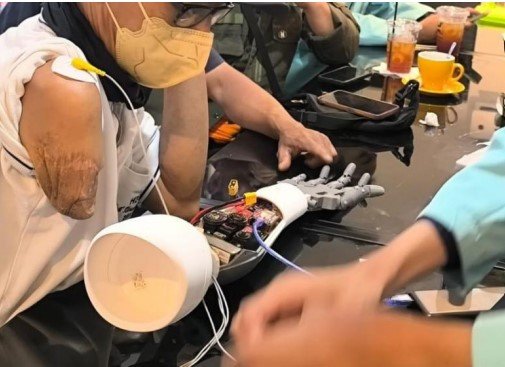
Kehilangan fungsi tangan dapat membuat seseorang kesulitan melakukan berbagai aktivitas sehari-hari. Kondisi ini dapat disebabkan oleh kecelakaan, kelainan sejak lahir, atau penyakit tertentu. Oleh karena itu, tangan prostetik dapat menjadi salah satu alat bantu untuk meningkatkan kemandirian pengguna.
Salah satu teknologi yang sedang dikembangkan adalah tangan prostetik berbasis 3D printing. Teknologi tersebut memungkinkan pembuatan perangkat dengan bentuk yang dapat disesuaikan. Selain itu, sensor Electromyography (EMG) dapat digunakan untuk mengendalikan gerakan prostetik melalui aktivitas otot pengguna.
Penelitian yang dilakukan oleh Muhammad Rafi Syahputra dan tim dari Universitas Sebelas Maret mengembangkan tangan prostetik menggunakan desain open-source InMoov. Perangkat ini menggunakan sensor EMG, mikrokontroler ESP32, dan motor servo untuk menghasilkan gerakan tangan.
Tujuan utama penelitian tersebut adalah menghasilkan prostetik yang ringan, cukup kuat, lebih terjangkau, dan dapat dikendalikan berdasarkan aktivitas otot pengguna.
Apa Itu Tangan Prostetik Berbasis EMG?
Tangan prostetik merupakan perangkat buatan yang digunakan untuk membantu menggantikan fungsi tangan yang hilang. Perangkat ini dapat membantu pengguna melakukan gerakan dasar, seperti menggenggam dan membuka tangan.
Dalam penelitian ini, kontrol gerakan menggunakan sensor EMG. Sensor tersebut membaca aktivitas listrik yang muncul ketika otot berkontraksi.
Setelah sinyal diterima, data dikirim ke ESP32 untuk diproses. Mikrokontroler tersebut kemudian mengatur motor servo sesuai dengan perubahan sinyal otot.
Dengan metode tersebut, pengguna dapat mengendalikan prostetik melalui aktivitas otot. Cara ini juga lebih intuitif dibandingkan penggunaan tombol atau joystick.
Menggunakan Desain Open-Source InMoov
Struktur tangan prostetik dikembangkan berdasarkan desain InMoov. Desain tersebut bersifat open-source sehingga dapat dimodifikasi sesuai kebutuhan pengguna.
Penggunaan desain open-source memberikan beberapa keuntungan. Peneliti tidak perlu membuat seluruh struktur dari awal. Ukuran, mekanisme sendi, dan bentuk tangan juga dapat disesuaikan.
Untuk membuat model tiga dimensi, peneliti menggunakan Autodesk Fusion. Setelah desain selesai, file diproses menggunakan Creality Print sebelum masuk ke tahap pencetakan.
Material utama yang digunakan adalah Polylactic Acid (PLA). Bahan ini dipilih karena relatif ringan, mudah diperoleh, dan memiliki kekuatan yang cukup untuk mendukung mekanisme tangan prostetik.
Komponen yang Digunakan
Prototipe terdiri dari beberapa komponen utama. Setiap komponen memiliki fungsi tertentu untuk mendukung kerja sistem.
- ESP32 berfungsi sebagai pusat pemrosesan sinyal dan pengendali motor.
- Muscle Sensor V3 digunakan untuk menangkap sinyal EMG dari otot.
- Empat motor servo MG996R berfungsi sebagai penggerak jari dan pergelangan tangan.
- Fishing line digunakan sebagai tendon buatan untuk menarik jari.
- PLA menjadi bahan utama untuk struktur tangan.
- Material kain digunakan sebagai penyangga pada bagian lengan.
Selain komponen tersebut, sistem juga menggunakan baterai sebagai sumber daya. Seluruh bagian elektronik kemudian dihubungkan dengan ESP32 agar dapat bekerja sebagai satu sistem.
Proses Pembuatan Tangan Prostetik
Penelitian berlangsung selama enam bulan, yaitu dari Januari hingga Juni 2026. Tahapannya meliputi perancangan, pembuatan komponen, pemrograman, integrasi, dan pengujian.
Pertama, model tangan dibuat berdasarkan desain InMoov. Bentuk tersebut kemudian dimodifikasi menggunakan Autodesk Fusion agar sesuai dengan kebutuhan pengguna.
Setelah desain selesai, file diproses melalui Creality Print. Pengaturan seperti layer height, infill, dan support disesuaikan agar hasil cetak tetap baik sekaligus menghemat material.
Berikutnya, komponen dicetak menggunakan PLA. Bagian sendi kemudian diamplas secara manual supaya pergerakan jari menjadi lebih fleksibel.
Tahap berikutnya adalah pemasangan motor servo, rangkaian elektronik, baterai, dan fishing line. Tali tersebut berfungsi sebagai tendon buatan yang meneruskan gaya tarik motor menuju jari.
Cara Kerja Sensor EMG
Sistem kendali bekerja dengan membaca aktivitas otot pada lengan pengguna. Sensor EMG menangkap sinyal listrik dari otot, kemudian mengirimkannya ke ESP32 melalui input analog.
Pada tahap awal, sistem mengenali dua kondisi utama. Kondisi tersebut adalah otot rileks dan otot berkontraksi penuh.
Selanjutnya, sinyal EMG diproses untuk mendapatkan informasi yang lebih stabil. Beberapa metode ekstraksi fitur yang digunakan dalam proses pengembangan meliputi Mean Absolute Value (MAV), Root Mean Square (RMS), Waveform Length (WL), dan Zero Crossing (ZC).
Pada sistem akhir, RMS dipilih sebagai parameter utama. Metode ini membantu mengurangi perubahan sinyal yang tidak stabil.
Akibatnya, motor servo dapat bergerak dengan lebih halus. Penggunaan RMS juga membantu mengurangi gerakan bergetar pada jari prostetik.
Kalibrasi Sistem Selama 20 Detik
Sebelum digunakan, sistem melakukan kalibrasi selama 20 detik. Tahap ini bertujuan menyesuaikan sistem dengan karakteristik sinyal otot setiap pengguna.
Ketika otot berada dalam kondisi rileks, sistem mencatat nilai sinyal sebagai batas bawah. Sebaliknya, kondisi kontraksi maksimal digunakan sebagai batas atas.
Setelah proses tersebut selesai, nilai RMS dipetakan secara linear menjadi sudut putaran motor servo. Dengan demikian, perubahan aktivitas otot dapat diterjemahkan menjadi perubahan gerakan jari.
Untuk meningkatkan kenyamanan, sistem menggunakan dead-band. Fitur tersebut mengurangi respons terhadap perubahan sinyal yang sangat kecil.
Selain itu, filter asimtotik digunakan untuk memperlambat gerakan servo ketika mendekati posisi tujuan. Hasilnya, gerakan membuka dan menggenggam tangan menjadi lebih halus.
Pengujian pada 12 Subjek
Pengujian melibatkan 10 orang tanpa amputasi dan 2 orang dengan amputasi transhumeral. Tujuannya adalah mengetahui kemampuan sistem dalam membaca kondisi otot pengguna.
Hasil penelitian menunjukkan bahwa karakteristik sinyal EMG berbeda pada setiap orang. Oleh sebab itu, proses kalibrasi perlu dilakukan secara individual.
Pada subjek transhumeral pertama, nilai RMS rata-rata meningkat dari 12,45 ADC saat rileks menjadi 685,32 ADC saat kontraksi. Akurasi pemetaan mencapai 96,20% saat rileks dan 92,80% saat kontraksi.
Sementara itu, subjek transhumeral kedua memiliki nilai RMS rata-rata 95,64 ADC saat rileks dan 348,16 ADC saat kontraksi. Akurasi pemetaan mencapai 94,21% saat rileks dan 60,71% saat kontraksi.
Perbedaan tersebut menunjukkan bahwa respons sinyal EMG sangat dipengaruhi kondisi setiap pengguna. Dengan demikian, penggunaan kalibrasi individual menjadi bagian penting dalam pengembangan prostetik berbasis EMG.
Hasil Pengujian Struktur Prostetik
Berdasarkan hasil pengujian, prototipe mampu melakukan dua gerakan dasar. Gerakan tersebut adalah menggenggam dan membuka tangan.
Meskipun demikian, masih ditemukan beberapa kekurangan pada struktur mekanik. Fishing line yang digunakan sebagai tendon masih terlalu fleksibel sehingga dapat mengurangi ketepatan gerakan jari.
Selain itu, bagian tangan membutuhkan tambahan perekat untuk meningkatkan kestabilan ketika digunakan.
Bagian bahu juga masih terlalu kaku karena menggunakan material hasil 3D printing. Akibatnya, pengguna dapat merasa kurang nyaman ketika perangkat digunakan dalam waktu lama.
Keunggulan dari Sisi Biaya
Salah satu tujuan penelitian adalah menghasilkan tangan prostetik yang lebih terjangkau. Untuk mencapai tujuan tersebut, peneliti menggunakan desain InMoov yang bersifat open-source.
Pendekatan tersebut dapat mengurangi biaya pengembangan. Peneliti tidak perlu membayar lisensi desain atau membuat struktur dari awal.
Di sisi lain, PLA merupakan material 3D printing yang relatif murah dan mudah diperoleh. Komponen seperti ESP32, Muscle Sensor, dan motor MG996R juga tersedia di pasaran.
Sistem kendali dapat diproses langsung oleh ESP32. Dengan demikian, perangkat tidak membutuhkan komputer tambahan untuk menjalankan sistem kendali dasar.
Berdasarkan kombinasi tersebut, prototipe memiliki potensi menjadi alternatif yang lebih terjangkau dibandingkan tangan prostetik myoelektrik komersial.
Namun, biaya material bukan satu-satunya faktor yang menentukan aksesibilitas. Pengguna tetap membutuhkan printer 3D, komponen elektronik, serta keterampilan untuk melakukan perakitan dan kalibrasi.
Keterbatasan Penelitian
Meskipun prototipe berhasil melakukan gerakan dasar, penelitian ini masih memiliki beberapa keterbatasan.
Pertama, fishing line sebagai tendon buatan dapat menjadi longgar setelah digunakan berulang kali. Kondisi tersebut berpotensi memengaruhi ketepatan gerakan jari.
Kedua, struktur bahu yang terlalu kaku dapat mengurangi kenyamanan ketika digunakan dalam waktu lama.
Selain masalah mekanik, sinyal EMG juga dapat terganggu oleh pergerakan kabel elektroda. Perubahan kontak antara elektroda dan kulit turut memengaruhi kestabilan sinyal.
Jumlah subjek dengan amputasi transhumeral masih terbatas. Oleh karena itu, hasil pengujian belum dapat mewakili seluruh kondisi pengguna tangan prostetik.
Pengembangan yang Disarankan
Untuk meningkatkan kenyamanan, peneliti menyarankan penggunaan kombinasi beberapa jenis material. Bagian yang membutuhkan kekuatan dapat tetap menggunakan material hasil 3D printing.
Sementara itu, silikon atau medical foam dapat digunakan pada bagian yang bersentuhan langsung dengan tubuh. Cara tersebut diharapkan dapat mengurangi tekanan pada pengguna.
Pada bagian jari, lapisan pelindung atau material lunak juga dapat ditambahkan. Tujuannya adalah meningkatkan daya cengkeram dan mengurangi kemungkinan benda tergelincir.
Selanjutnya, posisi elektroda EMG perlu dibuat lebih stabil. Langkah ini dapat membantu mengurangi gangguan sinyal selama perangkat digunakan.
Penggunaan dry electrode juga dapat dipertimbangkan sebagai alternatif. Di sisi lain, sistem kendali perlu dikembangkan agar mampu mengenali lebih banyak jenis gerakan tangan.
Penelitian berikutnya dapat menggunakan dataset yang lebih besar. Jumlah pengguna dengan kondisi amputasi yang lebih beragam juga diperlukan agar sistem dapat diuji secara lebih menyeluruh.
Pada bagian socket, mekanisme yang dapat disesuaikan juga perlu dikembangkan. Dengan begitu, perangkat dapat digunakan oleh pengguna dengan bentuk anggota gerak yang berbeda.
=====
Amanahkan kebutuhan Kaki Palsu / Kaki Tiruan / Prostesis Bapak Ibu pada Profesional Ortotis Prostetis yang Memiliki Surat Ijin Praktik (SIPOP) maupun Surat Ijin Kerja (SIKOP).
Sesuai dengan PERMENKES NO 22 TAHUN 2013.
Dengan memiliki SIPOP atau SIKOP, berarti Profesional tersebut benar benar berkompeten dan berwenang karena :
1. Telah menempuh pendidikan formal Ortotik Prostetik D3 maupun Sarjana Terapan.
2. Lolos Uji Kompetensi.
3. Terdaftar secara resmi sebagai Tenaga Kesehatan Republik Indonesia dibuktikan dengan kepemilikan STR.
4. Memiliki tempat praktik maupun tempat kerja untuk melayani Bapak Ibu secara Profesional
Kami siap melayani secara Profesional.
SIPOP : 010/SIPOP/33.11/XI/2017
Konsultasi gratis : 081327721518